固定された協働ロボットは、 基本的に設置された工程で作業します。 複数の工程を自動化する場合、 それぞれの工程にロボットを設置するという考え方が一般的です。
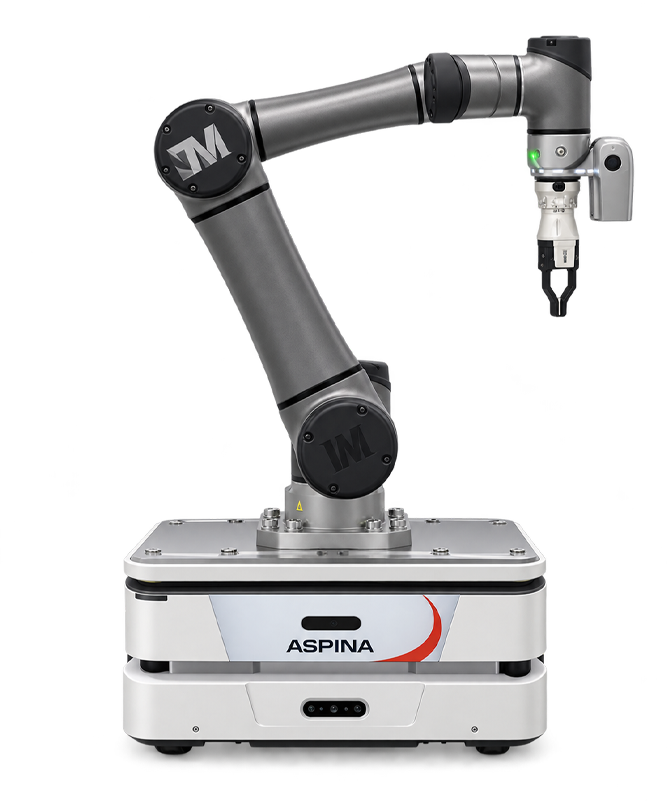
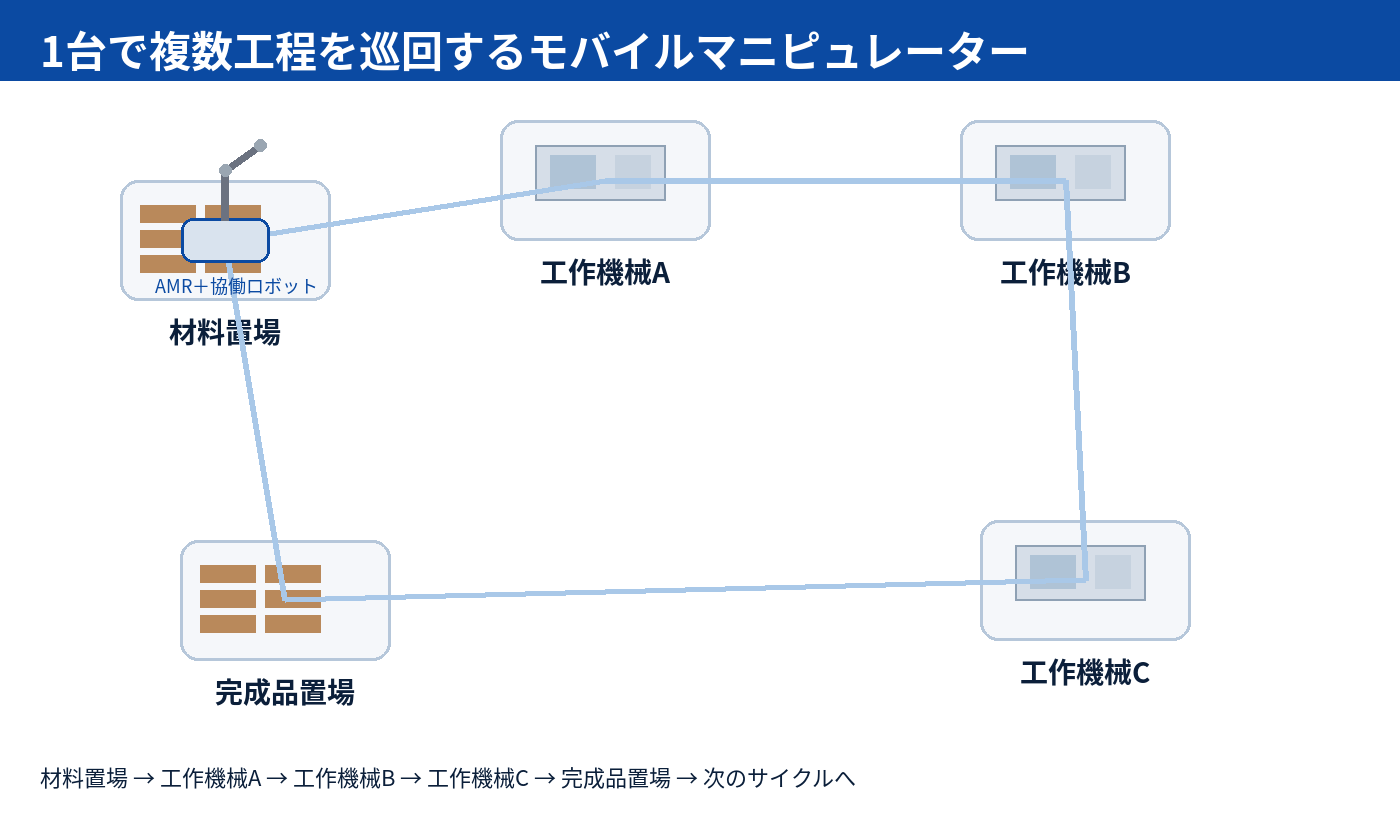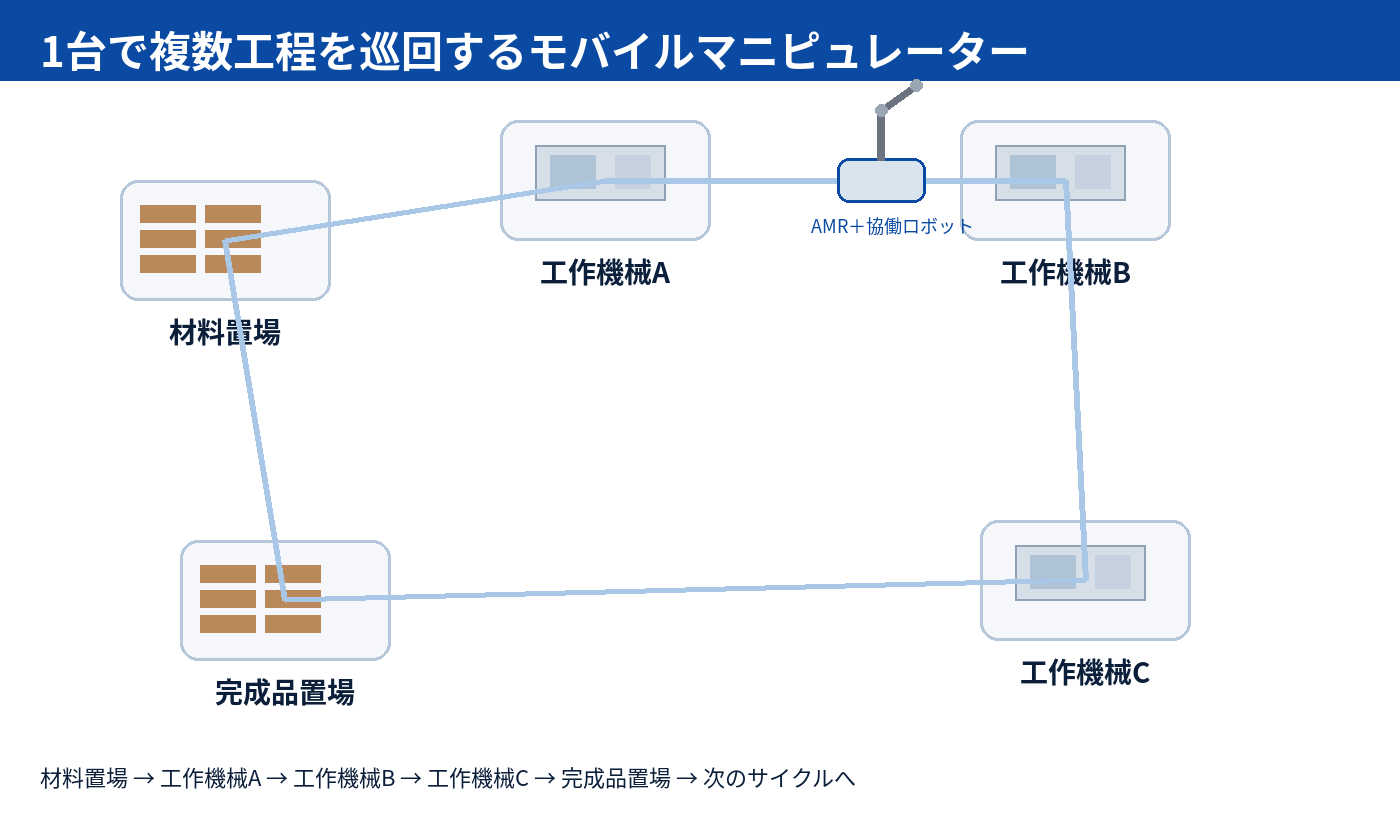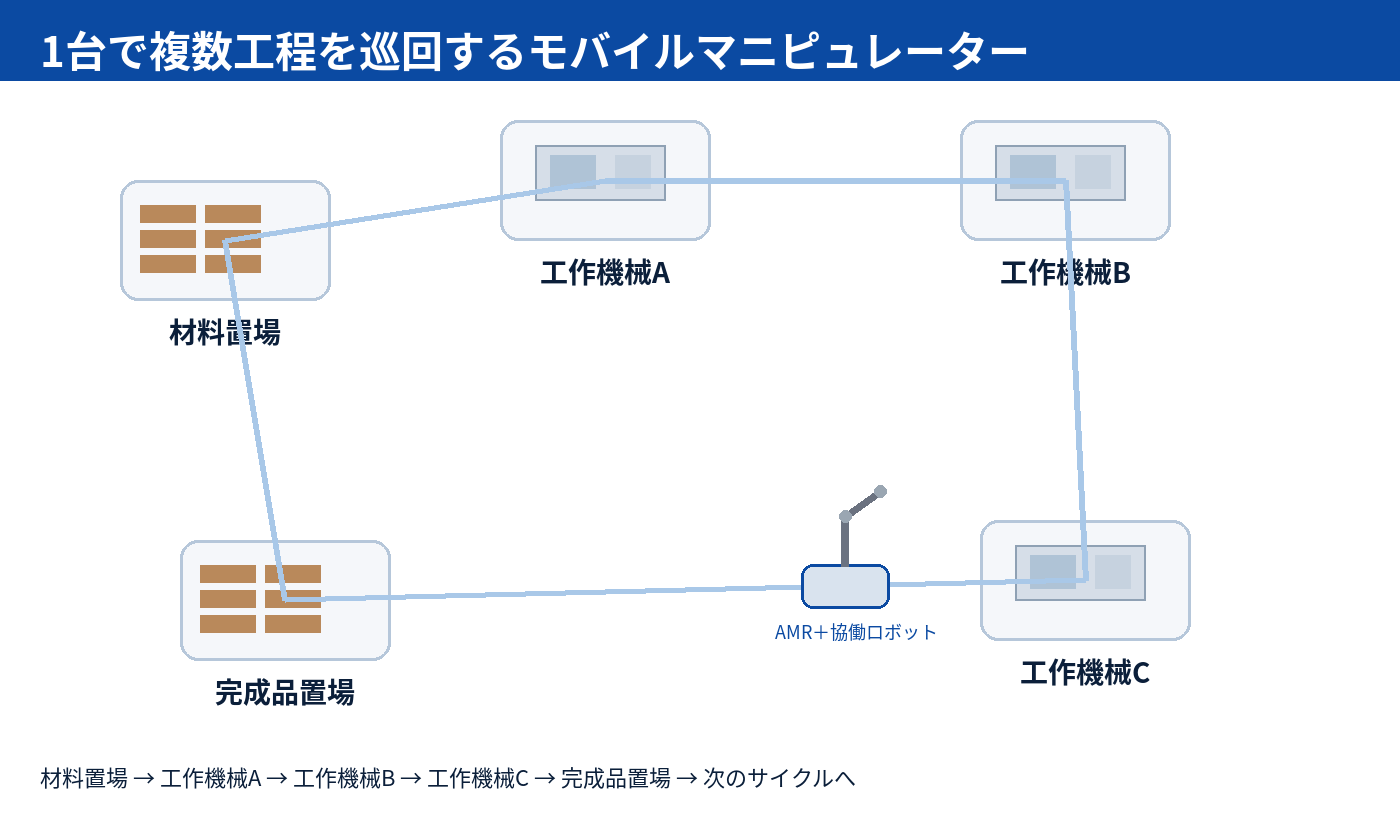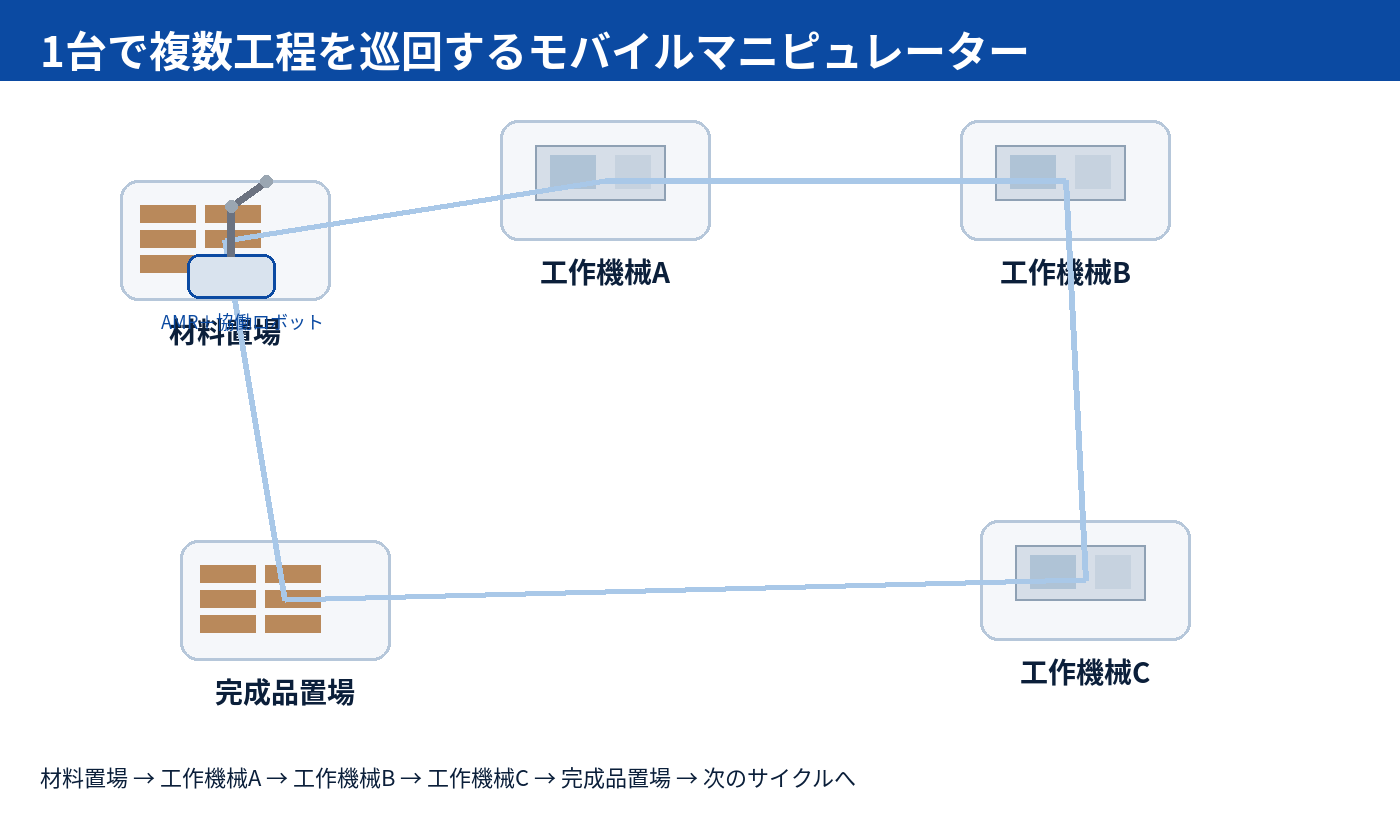
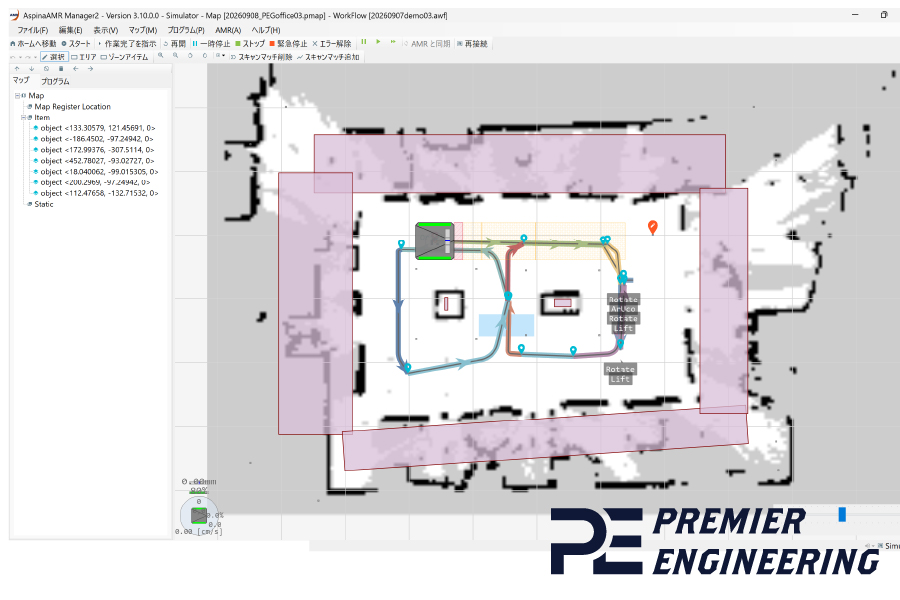
モバイルマニピュレーターなら、 協働ロボットをAMRに搭載し、 ロボット自身が作業の必要な場所へ移動できます。
例えば、材料置場から工作機械A・B・Cを巡回し、 完成品置場まで1台で作業を行う運用も検討できます。
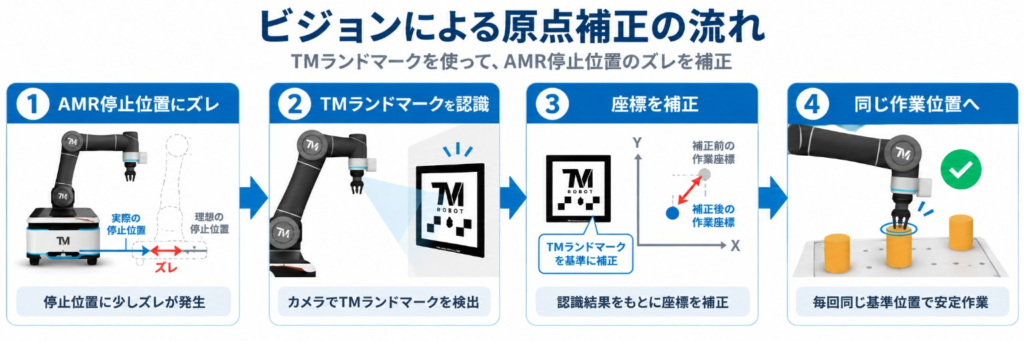
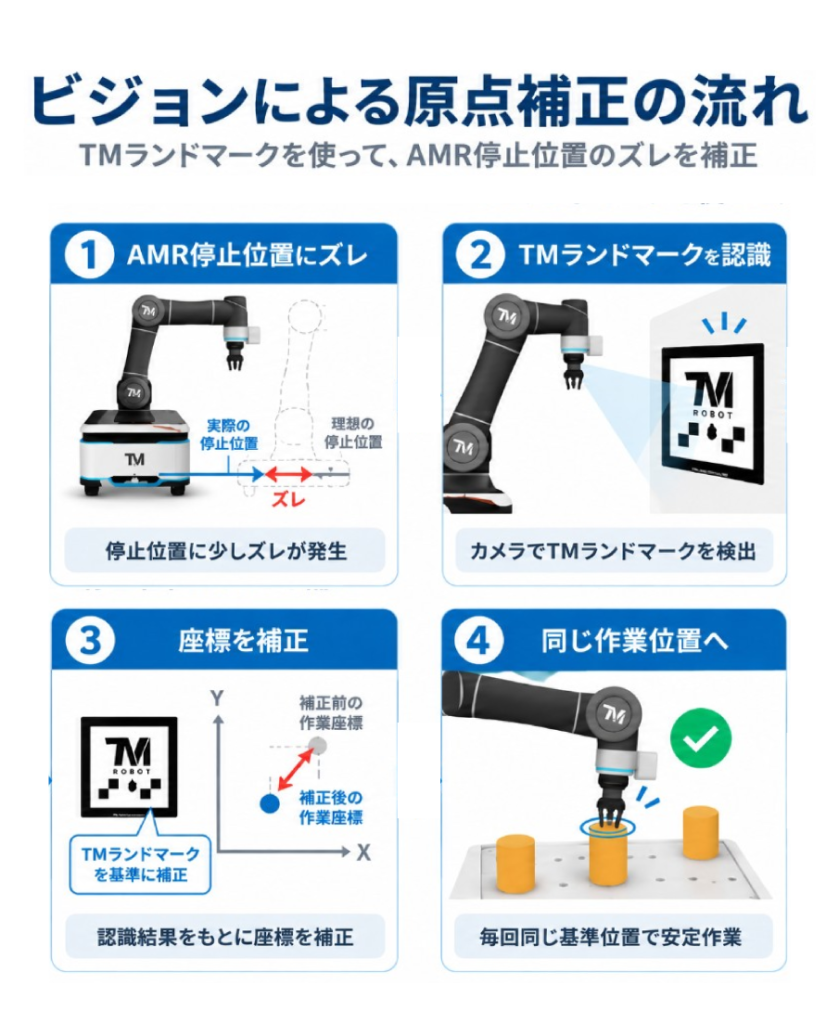
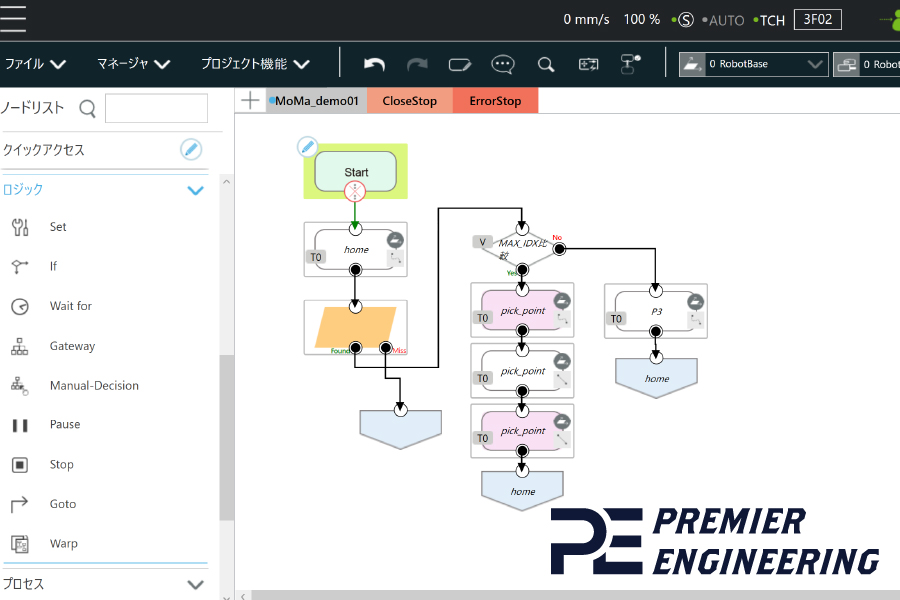
プレミアエンジニアリングが支援する標準的なモバイルマニピュレーターでは、PLCを使用しません。 AMRとテックマンロボットはI/O信号で連携し、設備や作業場所の識別には テックマンロボットに標準搭載されたビジョンによるQRコード読取りを活用します。